Arduino在3月9日预告VENTUNO Q平台,准备把高通Dragonwing IQ8系列的计算能力与专用微控制器放到同一块开发板上。公告将它用于边缘AI、机器人与需要执行动作的设备,上市时间当时安排在2026年第二季度。
PG注意到,这块板的叙述重点是识别、决策与动作之间的衔接。让模型在设备上运行只是起点;当模型结果要驱动机械部件或其他外设,还需要处理明确的控制时序。这也解释了为什么主处理器之外,平台还安排了实时控制部分。
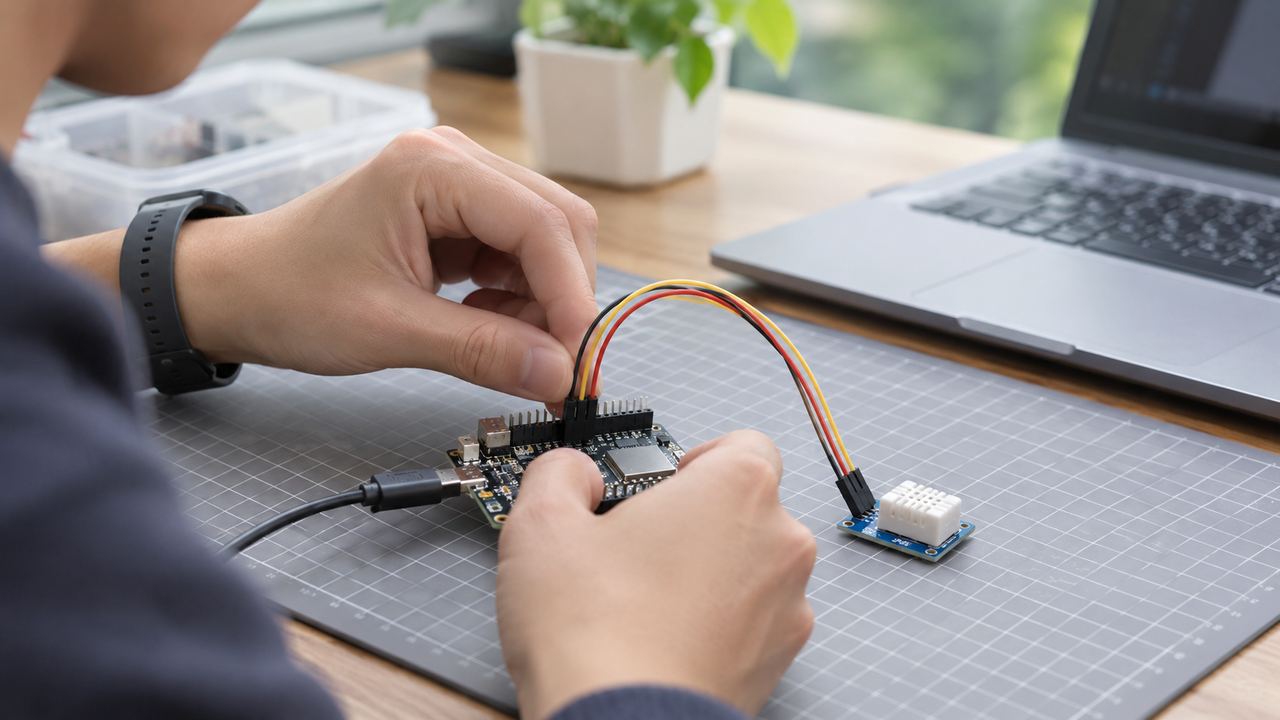
复杂计算与控制任务有不同节奏
视觉、语音或其他AI任务往往需要处理较多数据,运行时间也可能随输入改变。控制任务则要与设备本身的工作过程保持协调。若把所有工作都简单放进同一个执行流程,复杂计算的变化就可能增加整个系统的组织难度。
公告所介绍的分工,为开发者提供了不同计算部分协作的起点。主处理器可以承担应用与模型工作,微控制器面向需要确定行为的控制任务。两者之间仍需要约定数据格式、状态和交接方式,开发板并不会自动替应用解决这些设计问题。
开发工具把代码与模型放到共同流程
VENTUNO Q还结合Arduino的开发环境,计划支持草图、脚本与模型协同使用。对于跨越软件与硬件的项目,工具是否能够组织不同部分,往往与单项计算能力同样重要。开发者需要知道应用代码怎样调用能力,结果怎样进入下一步操作。
这种流程也有助于区分问题来自哪里。输入采集、模型处理、通信接口和动作控制各有检查对象。把它们分开记录和验证,能够避免只看到最终动作异常,却无法判断前面哪个环节出现偏差。统一入口的意义,是让这些工作更容易被管理。
离线运行需要完整考虑设备资源
公告列举了在本地处理视觉、语音与其他任务的应用方向。离线能力有助于把部分处理留在设备附近,但应用仍然要考虑模型与数据的占用、输入变化和持续运行方式。可以启动某个模型,与长期稳定完成任务属于不同层面的验证。
例如,一个演示系统可以围绕固定输入工作,实际应用则可能面对光线、声音与操作方式的变化。开发者需要把这些条件写进测试计划,并观察各部分能否保持协同。这样得到的结果,才更接近设备未来真正面对的环境。
项目还需要为错误结果安排处理方式。识别置信不足、输入暂时缺失或外设状态改变时,应用应有明确的状态流转。这里讨论的是一般开发流程,并不意味着某个预装模型已经对所有使用场景提供相同保证。
从原型到可重复运行的应用
外部部件的接入也需要清晰文档。传感器提供什么信息、执行器接收什么状态,以及连接变化后程序怎样响应,都应成为项目的一部分。把这些约定保留下来,有助于团队在更换模型或外设时理解影响范围,避免每次修改都重新猜测系统关系。
VENTUNO Q面向教育、研究和产品原型等方向,能够把多种开发工作集中到较小的硬件基础上。但板卡支持某种接口或工作流程,仍需由具体程序、连接部件和机械系统共同实现最终功能。
评价这类平台,可以看开发资料是否清楚、不同任务怎样交换状态,以及项目能否在重复运行中保持可解释的行为。对于需要与现实环境交互的边缘AI,计算能力与控制组织要一起推进。开发板提供基础,应用质量则来自围绕具体目标完成的集成与验证。